
QRotationReading Class
La clase QRotationReading representa una lectura del sensor de rotación. Más información...
| Encabezado: | #include <QRotationReading> |
| CMake: | find_package(Qt6 REQUIRED COMPONENTS Sensors) target_link_libraries(mytarget PRIVATE Qt6::Sensors) |
| qmake: | QT += sensors |
| Heredado de: | QSensorReading |
Propiedades
Funciones públicas
| void | setFromEuler(qreal x, qreal y, qreal z) |
| qreal | x() const |
| qreal | y() const |
| qreal | z() const |
Descripción detallada
Unidades de lectura de rotación
La lectura de rotación contiene tres ángulos, medidos en grados, que definen la orientación del dispositivo en el espacio tridimensional. Estos ángulos son similares al desvío, la inclinación y el balanceo, pero se definen utilizando únicamente la rotación de la mano derecha con los ejes tal y como los define el sistema de coordenadas cartesianas de la mano derecha.
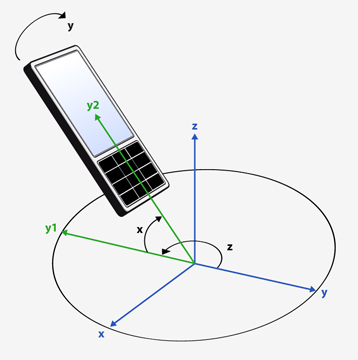
Los tres ángulos se aplican al dispositivo en el siguiente orden.
- Rotación con la mano derecha z (-180, 180]. Comenzando por el eje y y aumentando en sentido antihorario.
- Rotación con la mano derecha x [-90, 90]. Comenzando desde el nuevo eje y (tras una rotación) e incrementando hacia el eje z.
- Rotación hacia la derecha en el eje y (-180, 180]. Comenzando desde el nuevo eje z (rotado dos veces) y aumentando hacia el eje x.
A continuación se muestra una visualización del orden en el que se aplican los ángulos.
El punto 0 para el ángulo z se define como una entidad externa fija y es específico de cada dispositivo. Aunque normalmente se utiliza el norte magnético como punto de referencia, puede que no sea así. No intentes comparar los valores del ángulo z entre dispositivos, ni siquiera en el mismo dispositivo si este se ha desplazado una distancia significativa.
Si el dispositivo no puede detectar una entidad externa fija, el ángulo z será siempre 0 y la propiedad « QRotationSensor::hasZ » se establecerá en «false».
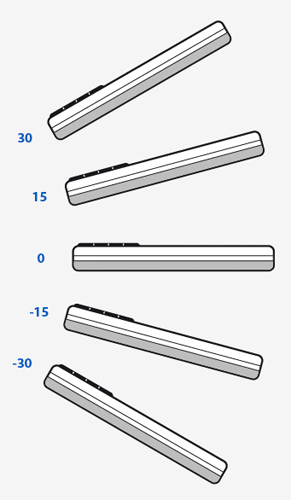
El punto 0 para los ángulos x e y se define como aquel en el que los ejes x e y del dispositivo están orientados hacia el horizonte. A continuación se muestra un ejemplo de cómo cambiará el valor x con el movimiento del dispositivo.
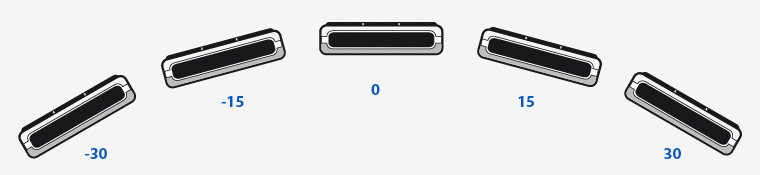
A continuación se muestra un ejemplo de cómo cambia el valor de y con el movimiento del dispositivo.
Ten en cuenta que, cuando x es 90 o -90, los valores de z e y representan una rotación alrededor del mismo eje (debido al orden de las operaciones). En este caso, la rotación y será 0.
Documentación de la propiedad
[read-only] x : qreal
Esta propiedad indica la rotación alrededor del eje x.
Se mide en grados.
Funciones de acceso:
| qreal | x() const |
Véase también QRotationReading Units.
[read-only] y : qreal
Esta propiedad define la rotación alrededor del eje y.
Se mide en grados.
Funciones de acceso:
| qreal | y() const |
Véase también QRotationReading Units.
[read-only] z : qreal
Esta propiedad indica la rotación alrededor del eje z.
Se mide en grados.
Funciones de acceso:
| qreal | z() const |
Véase también QRotationReading Units.
Documentación de funciones de miembro
void QRotationReading::setFromEuler(qreal x, qreal y, qreal z)
Establece la rotación a partir de tres ángulos de Euler.
Esta función debe invocarse desde el backend.
Los ángulos se miden en grados. El orden de las rotaciones es importante, ya que primero se aplica la rotación z, luego la rotación x y, por último, la rotación y.
© 2026 The Qt Company Ltd. Documentation contributions included herein are the copyrights of their respective owners. The documentation provided herein is licensed under the terms of the GNU Free Documentation License version 1.3 as published by the Free Software Foundation. Qt and respective logos are trademarks of The Qt Company Ltd. in Finland and/or other countries worldwide. All other trademarks are property of their respective owners.
