
Plane Spotter (QML)
El ejemplo « Plane Spotter » muestra la estrecha integración de los tipos de datos de ubicación y posicionamiento en QML.
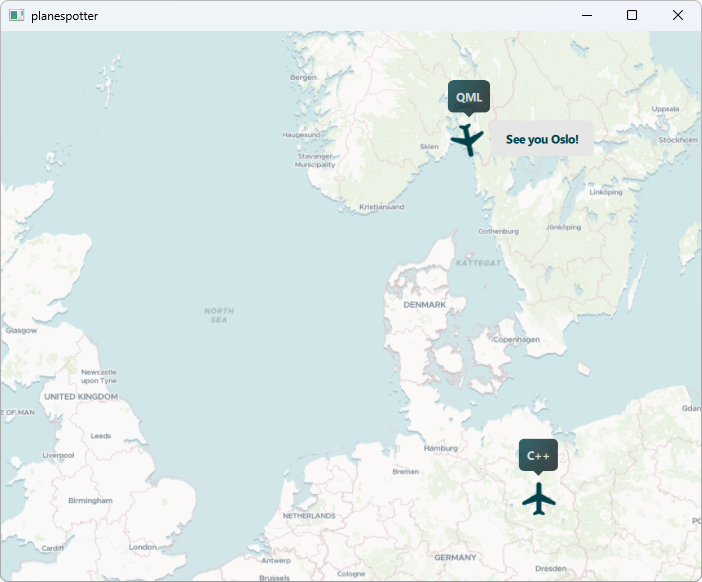
El ejemplo « Plane Spotter » muestra cómo integrar tipos de datos de C++ relacionados con la ubicación y el posicionamiento en QML, y viceversa. Esto resulta útil cuando se desea realizar cálculos de posición que consumen muchos recursos de la CPU en entornos nativos, pero se pretende mostrar los resultados mediante QML.
El ejemplo muestra un mapa de Europa y aviones en dos rutas que atraviesan el continente. El primer avión realiza el trayecto entre Oslo y Berlín, y el segundo, entre Londres y Berlín. El seguimiento de la posición de cada avión se implementa en C++. El avión Oslo-Berlín se pilota en QML, mientras que el avión Londres-Berlín es controlado por un piloto de C++.
Ejecución del ejemplo
Puedes ejecutar el ejemplo desde:
- Qt Creator
Abre el modo « Welcome » y selecciona el ejemplo en « Examples ». Para obtener más información, consulta Qt Creator: Tutorial: Compilar y ejecutar.
- Qt Extension for Visual Studio Code
Ejecute el comando « Qt: Open Qt examples » desde Command Palette y seleccione el ejemplo de la lista. Para obtener más información, consulte Qt Extension for Visual Studio Code: Tutorial: Compilar y ejecutar.
Descripción general
Este ejemplo utiliza la función ` Q_GADGET ` como parte de la implementación de su controlador de posición. Permite la integración directa en QML de tipos de valor de C++ que no se basan en `QObject `.
El objetivo principal de la clase « PlaneController » es realizar un seguimiento de las coordenadas actuales del avión en un momento dado. Expone la posición a través de su propiedad «position».
class PlaneController: public QObject
{
    Q_OBJECT
    Q_PROPERTY(QGeoCoordinate position READ position WRITE setPosition NOTIFY positionChanged)
    // ...
};
La función ` main() ` del ejemplo se encarga de vincular las instancias de la clase ` PlaneController ` al contexto de QML:
int main(int argc, char *argv[])
{
    QGuiApplication app(argc, argv);

    PlaneController oslo2berlin;
    PlaneController berlin2london;

    QQmlApplicationEngine engine;
    engine.rootContext()->setContextProperty("oslo2Berlin", &oslo2berlin);
    engine.rootContext()->setContextProperty("berlin2London", &berlin2london);
    engine.load(QUrl(QStringLiteral("qrc:/planespotter.qml")));

    return app.exec();
}
Al igual que las clases derivadas de ` QObject `, ` QGeoCoordinate ` puede integrarse sin necesidad de un envoltorio QML adicional.
Control de los aviones
Como se ha mencionado anteriormente, el objetivo principal de la clase ` PlaneController ` es realizar un seguimiento de las posiciones actuales de los dos aviones (Oslo-Berlín y Londres-Berlín) y comunicarlas como una propiedad a la capa QML. Su objetivo secundario es establecer y hacer avanzar un avión a lo largo de una ruta de vuelo determinada. En cierto sentido, puede actuar como un piloto. Esto se parece mucho a CoordinateAnimation, que puede animar la transición de unas coordenadas geográficas a otras. Este ejemplo muestra cómo se modifica la propiedad de posición de PlaneController mediante código C++, utilizando las propias capacidades de pilotaje de PlaneController, y mediante código QML, utilizando CoordinateAnimation como piloto. El vuelo Oslo-Berlín se anima mediante código QML y el vuelo Londres-Berlín, mediante código C++.
Independientemente del piloto que se utilice, los resultados de las acciones del piloto son visibles tanto en C++ como en QML, por lo que el ejemplo demuestra un intercambio directo y sin obstáculos de datos de posición a través de la frontera entre C++ y QML.
La representación visual de cada « Plane » se realiza mediante el tipo « MapQuickItem », que permite incrustar elementos arbitrarios de « QtQuick » en un mapa:
// Plane.qml
MapQuickItem {
    id: plane
    property string pilotName;
    property int bearing: 0;

    anchorPoint.x: image.width/2
    anchorPoint.y: image.height/2

    sourceItem: Item {
        //...
    }
}
El «Pilot» de C++
El avión de C++ se pilota mediante C++. Las propiedades ` from ` y ` to ` de la clase del controlador establecen el origen y el destino que el piloto utiliza para calcular el rumbo del avión:
Q_PROPERTY(QGeoCoordinate from READ from WRITE setFrom NOTIFY fromChanged)
Q_PROPERTY(QGeoCoordinate to READ to WRITE setTo NOTIFY toChanged)
El piloto utiliza « QBasicTimer » y « QTimerEvents » para actualizar constantemente la posición. Durante cada iteración del temporizador, se llama a « PlaneController::updatePosition() » y se calcula una nueva posición.
void updatePosition()
{
    // simple progress animation
    qreal progress;
    QTime current = QTime::currentTime();
    if (current >= finishTime) {
        progress = 1.0;
        timer.stop();
    } else {
        progress = ((qreal)startTime.msecsTo(current) / ANIMATION_DURATION);
    }

    setPosition(coordinateInterpolation(
                      fromCoordinate, toCoordinate, easingCurve.valueForProgress(progress)));

    if (!timer.isActive())
        emit arrived();
}
Una vez calculada la nueva posición, se invoca a ` setPosition() ` y la posterior notificación de cambio de la propiedad envía la nueva posición a la capa QML.
El plano de C++ se inicia haciendo clic en el plano:
Plane {
    id: cppPlane
    pilotName: "C++"
    coordinate: berlin2London.position

    TapHandler {
        onTapped: {
            if (cppPlaneAnimation.running || berlin2London.isFlying()) {
                console.log("Plane still in the air.");
                return;
            }

            berlin2London.swapDestinations();
            cppPlaneAnimation.rotationDirection = berlin2London.position.azimuthTo(berlin2London.to)
            cppPlaneAnimation.start();
            cppPlane.departed();
        }
    }
}azimuthTo() calcula el rumbo en grados desde una coordenada a otra. Ten en cuenta que el código anterior utiliza una animación QML para unir la rotación y el cambio de posición en un único flujo de animación:
SequentialAnimation {
    id: cppPlaneAnimation
    property real rotationDirection : 0;
    NumberAnimation {
        target: cppPlane; property: "bearing"; duration: 1000
        easing.type: Easing.InOutQuad
        to: cppPlaneAnimation.rotationDirection
    }
    ScriptAction { script: berlin2London.startFlight() }
}
En primer lugar, ` NumberAnimation ` gira el avión en la dirección correcta y, una vez hecho esto, la función ` startFlight() ` se encarga de iniciar el cambio de posición del avión.
public slots:
    void startFlight()
    {
        if (timer.isActive())
            return;

        startTime = QTime::currentTime();
        finishTime = startTime.addMSecs(ANIMATION_DURATION);

        timer.start(15, this);
        emit departed();
    }
El piloto QML
El tipo ` CoordinateAnimation ` se utiliza para controlar el vuelo de Oslo a Berlín y viceversa. Sustituye a la función ` ScriptAction` anterior.
CoordinateAnimation {
    id: coordinateAnimation; duration: 5000
    target: oslo2Berlin; property: "position"
    easing.type: Easing.InOutQuad
}
El TapHandler del avión QML implementa la lógica para el establecimiento del rumbo e inicia la animación cuando es necesario.
TapHandler {
    onTapped: {
        if (qmlPlaneAnimation.running) {
            console.log("Plane still in the air.");
            return;
        }

        if (oslo2Berlin.position === berlin) {
            coordinateAnimation.from = berlin;
            coordinateAnimation.to = oslo;
        } else if (oslo2Berlin.position === oslo) {
            coordinateAnimation.from = oslo;
            coordinateAnimation.to = berlin;
        }

        qmlPlaneAnimation.rotationDirection = oslo2Berlin.position.azimuthTo(coordinateAnimation.to)
        qmlPlaneAnimation.start()
    }
}© 2026 The Qt Company Ltd. Documentation contributions included herein are the copyrights of their respective owners. The documentation provided herein is licensed under the terms of the GNU Free Documentation License version 1.3 as published by the Free Software Foundation. Qt and respective logos are trademarks of The Qt Company Ltd. in Finland and/or other countries worldwide. All other trademarks are property of their respective owners.
